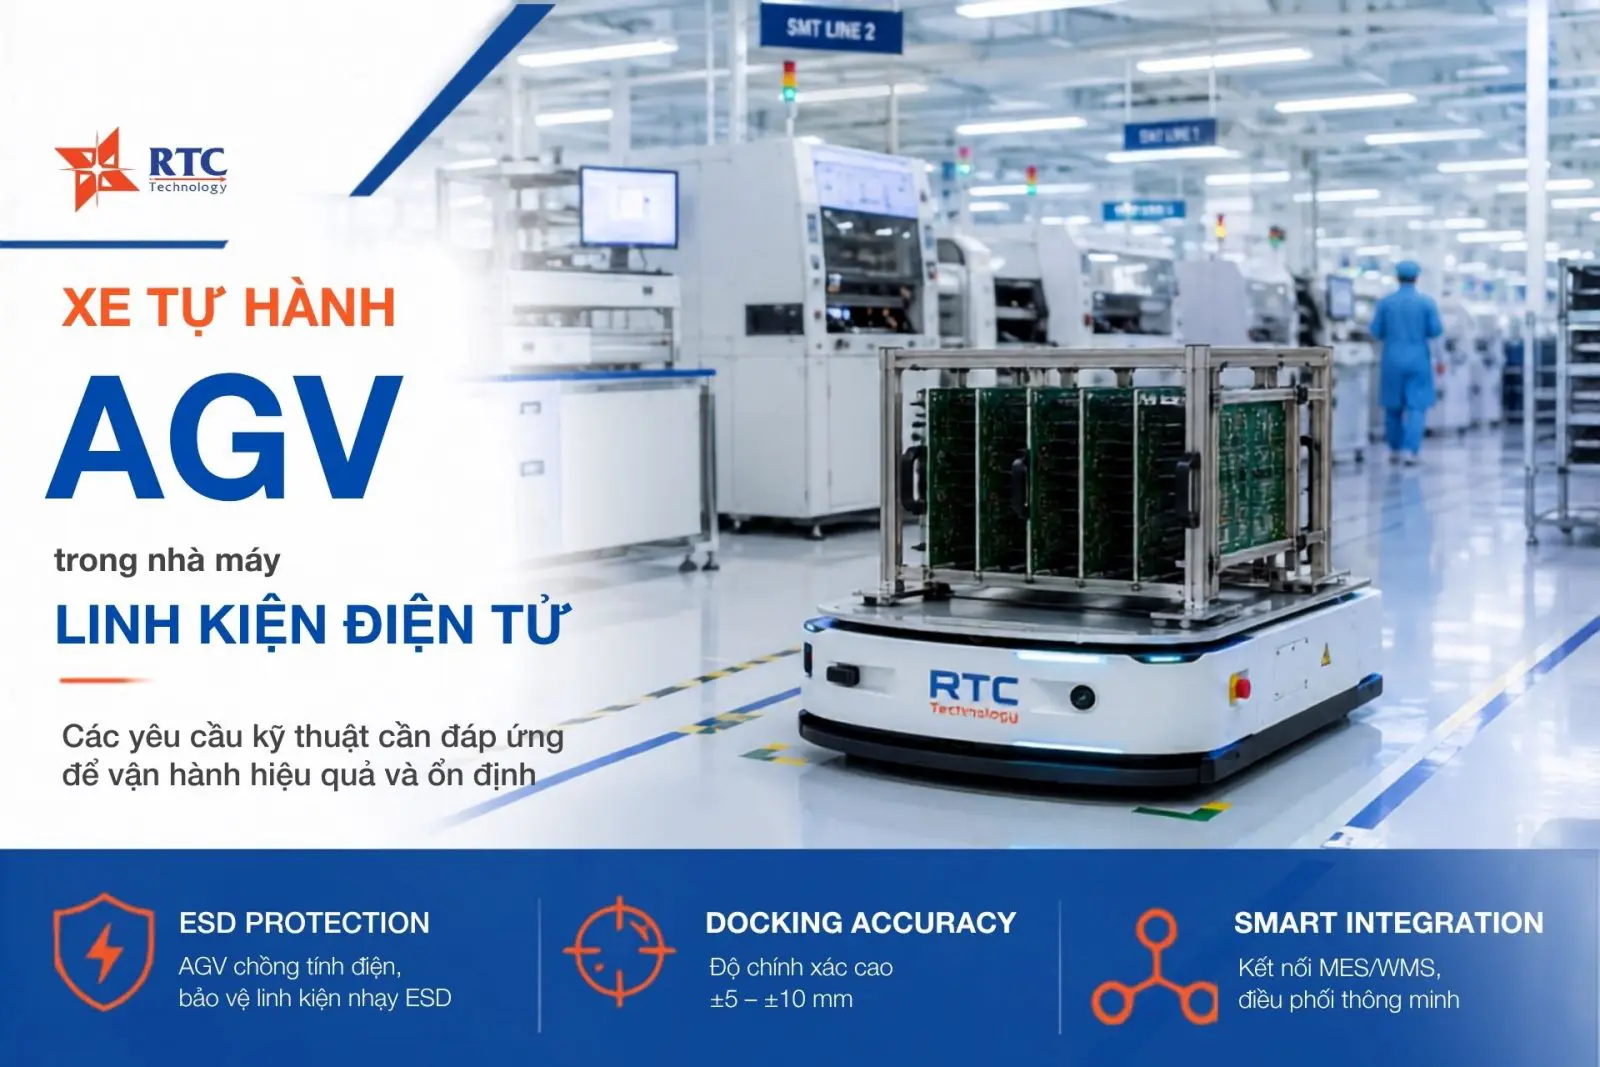
Robot tự hành AGV ngành linh kiện điện tử không chỉ là phương tiện thay thế xe đẩy hay nhân công mà phải đáp ứng đồng thời nhiều yêu cầu đặc thù như độ chính xác định vị cao, kiểm soát ESD, vận hành ổn định trong môi trường sản xuất mật độ lớn và chu kỳ ngắn, đồng thời tích hợp chặt chẽ với hệ thống điều hành sản xuất. Đặc biệt tại các nhà máy FDI, AGV không chỉ cần “chạy được” mà còn phải phù hợp với Material Flow, đáp ứng takt time, đảm bảo truy xuất dữ liệu vận chuyển và duy trì tính ổn định trong vận hành liên tục.
1. Vì sao robot tự hành AGV ngành linh kiện điện tử có yêu cầu khác biệt?
Trong sản xuất điện tử, đặc biệt ở các công đoạn SMT và lắp ráp PCB, sai lệch trong quá trình vận chuyển có thể ảnh hưởng trực tiếp đến chất lượng sản phẩm. Một carrier bị rung lắc, vị trí dừng không chính xác hoặc điều kiện ESD không được kiểm soát đều có thể tạo ra rủi ro mà mắt thường không phát hiện ngay. Đây là lý do robot vận chuyển linh kiện cần được thiết kế theo đặc tính của vật liệu và quy trình.
Một hệ thống AGV ngành điện tử thường phải xử lý nhiều luồng vật tư: linh kiện từ kho nguyên vật liệu đến khu vực SMT, PCB giữa các công đoạn, bán thành phẩm giữa các line hoặc các khay NG/rework quay ngược về khu vực xử lý. Mỗi luồng có tần suất, tải trọng, điểm giao nhận và mức độ ưu tiên khác nhau. Do đó, các chỉ số như takt time, số chuyến/giờ, thời gian loading/unloading và thời gian chờ tại điểm giao nhận cần được tính ngay từ giai đoạn thiết kế.
Với AGV SMT, yêu cầu còn cao hơn ở độ chính xác docking. AGV có thể phải giao nhận feeder, PCB magazine, reel cart hoặc carrier với băng tải, máy SMT hay trạm trung chuyển. Sai số vị trí vì thế không chỉ được đánh giá theo khả năng bám tuyến mà phải xét đến độ chính xác khi ghép nối với thiết bị. Tùy cấu hình máy và cơ cấu giao nhận, độ chính xác docking có thể được thiết kế ở mức vài mm đến khoảng ±10 mm, nhưng giá trị nghiệm thu phải được xác định theo giao diện cơ khí thực tế thay vì áp một con số chung cho mọi hệ thống.

Ngoài ra, một số khu vực sản xuất linh kiện yêu cầu kiểm soát độ sạch. Khi AGV hoạt động trong cleanroom, thiết kế phải xem xét nguồn phát sinh hạt từ bánh xe, vật liệu ma sát, cơ cấu truyền động và hệ thống thông gió của robot. ISO 14644-1 phân loại cleanroom dựa trên nồng độ hạt trong không khí; vì vậy, khả năng sử dụng AGV trong từng cấp sạch cần được đánh giá theo chính yêu cầu của khu vực vận hành.
2. AGV chống tĩnh điện: yêu cầu bắt buộc khi vận chuyển linh kiện nhạy ESD
ESD là một trong những yêu cầu quan trọng nhất khi triển khai AGV trong nhà máy điện tử. Không giống vận chuyển hàng hóa thông thường, robot hoạt động liên tục trên sàn nhà máy, tạo ra ma sát tại bánh xe và các bề mặt tiếp xúc. Nếu thiết kế không kiểm soát tốt đường dẫn điện tích, bản thân AGV có thể trở thành một nguồn rủi ro đối với linh kiện.
IEC 61340-5-1:2024 đưa ra các yêu cầu đối với chương trình kiểm soát ESD cho hoạt động sản xuất, lắp ráp, kiểm tra, vận chuyển và xử lý thiết bị điện tử nhạy tĩnh điện. Phiên bản hiện hành đề cập đến các thiết bị có ngưỡng chịu đựng từ 100 V HBM và 200 V CDM, đồng thời yêu cầu kiểm soát điện áp trên các vật dẫn bị cô lập dưới 35 V. Các linh kiện có mức chịu ESD thấp hơn có thể cần các biện pháp kiểm soát bổ sung.
Vì vậy, AGV chống tĩnh điện không nên được hiểu đơn giản là “lắp bánh xe ESD”. Toàn bộ đường dẫn tiếp xúc phải được đánh giá, bao gồm thân xe, bánh xe dẫn điện, bàn nâng, cơ cấu gá, carrier, khay chứa và mối liên kết với mặt sàn hoặc hệ thống tiếp địa của nhà máy.
Đặc biệt, không nên mặc định một dải điện trở như 10⁶-10⁹ Ω là tiêu chí duy nhất để xác nhận AGV đạt ESD. Giá trị nghiệm thu phải được xác định theo vật liệu, cấu hình hệ thống và tiêu chuẩn ESD mà nhà máy đang áp dụng. Quan trọng hơn là khả năng kiểm soát điện tích trong toàn bộ chuỗi AGV → carrier → linh kiện → khu vực EPA.
Đây cũng là lý do yêu cầu “ESD compliant” trên datasheet chưa đủ để nghiệm thu. Doanh nghiệp cần đưa các phép đo và tiêu chí kiểm tra ESD vào URS, FAT/SAT hoặc quy trình nghiệm thu ngay từ đầu dự án.
3. AGV cần đáp ứng những yêu cầu nào về an toàn và tích hợp?
- An toàn vận hành và đáp ứng ISO 3691-4
Về an toàn, AGV phải được đánh giá như một hệ thống gồm robot, hệ thống điều khiển, phương thức dẫn đường, nguồn năng lượng và khu vực vận hành. ISO 3691-4:2023 quy định yêu cầu an toàn và phương pháp xác minh đối với xe công nghiệp không người lái, bao gồm AGV và AMR; tiêu chuẩn cũng chỉ ra rằng điều kiện của khu vực vận hành có ảnh hưởng đáng kể đến an toàn của hệ thống.

Với nhà máy điện tử có layout dày, lối đi hẹp và nhiều giao cắt, cần đánh giá đồng thời vùng giảm tốc, vùng dừng, khả năng phát hiện người và vật cản, giao cắt với xe nâng, cửa tự động, thang máy và các khu vực có mật độ công nhân cao.
- Độ tin cậy của hệ thống điều hướng
Phương thức điều hướng cũng cần được lựa chọn theo layout. SLAM có thể phù hợp với môi trường cần linh hoạt thay đổi tuyến đường; trong các khu vực yêu cầu độ ổn định cao, có thể kết hợp SLAM với landmark, phản quang hoặc các phương thức dẫn đường bổ trợ. Mục tiêu không phải là sử dụng công nghệ điều hướng “mới nhất”, mà là duy trì độ tin cậy của định vị trong điều kiện thực tế.
- Điều phối Fleet và tối ưu Material Flow
Ở cấp độ fleet, hệ thống FMS/Fleet Manager đóng vai trò điều phối trung tâm. Khi số lượng robot tăng, bài toán không còn là tối ưu đường đi của từng AGV mà là phân bổ nhiệm vụ, tránh deadlock, xử lý ưu tiên, cân bằng tải và quản lý điểm nghẽn.
- Tích hợp IT/OT và hệ thống sản xuất
Đặc biệt với AGV FDI, khả năng tích hợp IT/OT thường là yêu cầu bắt buộc. AGV có thể phải trao đổi dữ liệu với MES, WMS, ERP, PLC hoặc hệ thống quản lý line thông qua API, TCP/IP, OPC UA hoặc giao thức riêng của nhà máy.
Một luồng cấp vật tư hoàn chỉnh có thể diễn ra như sau: tín hiệu từ máy hoặc MES phát sinh yêu cầu → FMS xác định AGV phù hợp → robot nhận carrier → di chuyển đến line → docking và giao nhận → xác nhận hoàn tất → trạng thái được cập nhật về hệ thống quản lý.
Ở các dây chuyền JIT/JIS, mô hình này đặc biệt quan trọng. Khi lượng vật tư tại line giảm đến ngưỡng, tín hiệu từ PLC, cảm biến hoặc hệ thống quản lý có thể kích hoạt nhiệm vụ cấp hàng. AGV không chỉ vận chuyển vật tư mà trở thành một mắt xích trong chuỗi cung ứng nội vi.
- Quản lý năng lượng và khả năng vận hành 24/7
Quản lý năng lượng cũng cần được tính theo takt time và fleet utilization. Với hệ thống vận hành 24/7, Lithium-ion kết hợp opportunity charging có thể giúp AGV bổ sung năng lượng trong các khoảng thời gian chờ hoặc giữa các nhiệm vụ. Một số hệ thống có thể áp dụng battery swapping khi yêu cầu uptime cao và chu kỳ vận hành không cho phép thời gian sạc dài.
4. Các tiêu chí đánh giá trước khi thiết kế AGV ngành điện tử
- Phân tích Material Flow và nhu cầu vận chuyển
Một dự án robot tự hành AGV ngành linh kiện điện tử hiệu quả bắt đầu từ Material Flow, takt time và yêu cầu giao nhận của từng công đoạn.
- Lựa chọn cấu hình AGV theo điều kiện thực tế
Trước tiên cần xác định loại hàng hóa, carrier, tải trọng, kích thước và điều kiện ESD. Tiếp đó phân tích tần suất vận chuyển, số chuyến/giờ, khoảng cách, thời gian loading/unloading, số điểm pickup/drop-off và khả năng thay đổi layout trong tương lai. Từ đó mới lựa chọn cơ cấu nâng/kéo, phương thức điều hướng, số lượng AGV, cấu hình FMS và phương án charging.

- Đáp ứng yêu cầu đặc thù của SMT, ESD và Cleanroom
Với dây chuyền SMT, cần đặc biệt quan tâm đến docking accuracy, giao nhận magazine/carrier và khả năng duy trì nguồn cung theo takt time. Với khu vực ESD, yêu cầu kiểm soát tĩnh điện phải được đưa vào thiết kế cơ khí, vật liệu và quy trình nghiệm thu. Nếu AGV hoạt động trong cleanroom, cần bổ sung yêu cầu về phát sinh hạt và đánh giá tính phù hợp của thiết bị với cấp sạch thực tế; ISO 14644-14:2026 hiện cung cấp phương pháp đánh giá sự phù hợp của thiết bị khi sử dụng trong cleanroom dựa trên nồng độ hạt phát sinh.
- Đánh giá năng lực nhà tích hợp AGV
Ở cấp độ nhà cung cấp, doanh nghiệp cũng cần đánh giá năng lực tích hợp chứ không chỉ đánh giá thông số của robot. Một đơn vị triển khai tốt phải có khả năng tùy biến cơ khí theo carrier và layout, xây dựng phần mềm điều phối, tích hợp PLC/MES/WMS, hỗ trợ FAT/SAT và duy trì dịch vụ bảo trì để bảo vệ OEE của dây chuyền.
- Khả năng mở rộng và đóng góp vào mô hình Smart Factory
Giá trị của AGV vì thế không nằm đơn thuần ở việc thay thế một số thao tác vận chuyển thủ công. Khi được thiết kế đúng, hệ thống biến Material Flow thành một quy trình có thể điều phối, đo lường và truy xuất theo thời gian thực. Đây cũng là nền tảng để kết nối AGV với Machine Vision, smart warehouse, MES/WMS và từng bước hình thành mô hình nhà máy thông minh.
Liên hệ RTC Technology nếu doanh nghiệp cần mua thiết bị hoặc tìm kiếm giải pháp Machine Vision, AGV/AMR, smart warehouse và tự động hóa công nghiệp. RTC cung cấp giải pháp tích hợp theo quy trình thực tế, hướng đến xây dựng mô hình nhà máy thông minh và tối ưu vận hành dài hạn.