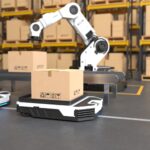
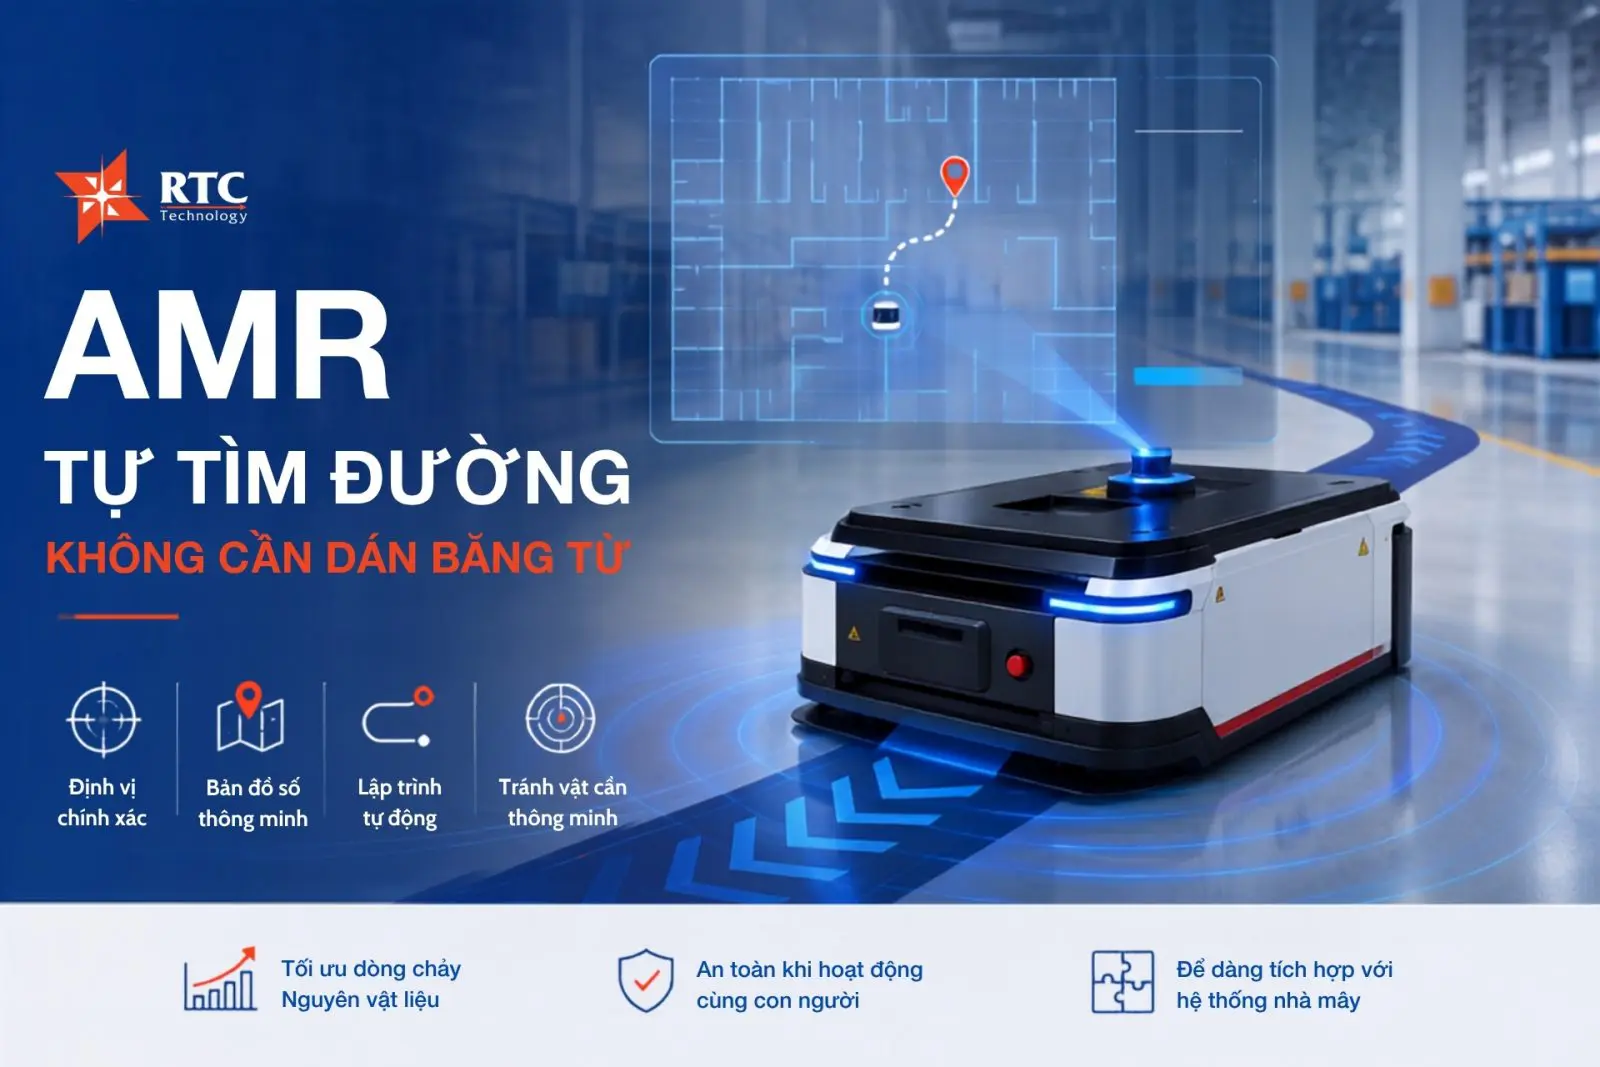
AMR (Autonomous Mobile Robot) là thế hệ xe tự hành có khả năng xác định vị trí, lập kế hoạch đường đi và điều chỉnh hướng di chuyển dựa trên bản đồ số cùng dữ liệu cảm biến, thay vì phụ thuộc hoàn toàn vào băng từ, dây dẫn hoặc tuyến đường cố định. Đây là điểm khác biệt cốt lõi giữa robot AMR và AGV truyền thống sử dụng phương thức dẫn đường vật lý.
1. Cơ sở định vị và dẫn đường của AMR không sử dụng băng từ
Thay vì dùng băng từ làm “đường ray” vật lý, AMR xây dựng hoặc sử dụng một bản đồ số của khu vực vận hành. Bản đồ này mô tả không gian vận hành, các khu vực được phép di chuyển, vùng cấm, điểm pickup/drop-off, trạm sạc và những ràng buộc giao thông.
Để xác định vị trí trên bản đồ, AMR thường kết hợp LiDAR, encoder bánh xe và IMU (Inertial Measurement Unit). Tùy nền tảng, camera hoặc các cảm biến bổ sung có thể được sử dụng để tăng khả năng nhận biết môi trường.
Một công nghệ phổ biến là SLAM (Simultaneous Localization and Mapping). Trong quá trình mapping hoặc teaching run, LiDAR quét các đặc trưng hình học của môi trường để xây dựng bản đồ. Khi vận hành, robot tiếp tục thu thập dữ liệu cảm biến và đối chiếu với bản đồ để ước tính vị trí, hướng và trạng thái chuyển động.
Điểm cần lưu ý là độ chính xác định vị không phải một giá trị cố định cho mọi AMR. Nó phụ thuộc vào loại LiDAR, thuật toán SLAM, chất lượng bản đồ, đặc điểm môi trường, độ phẳng sàn, vật liệu phản xạ và mức độ thay đổi của layout. Vì vậy, khi đánh giá giải pháp, cần kiểm chứng độ chính xác trong điều kiện nhà máy thực tế, thay vì chỉ dựa trên thông số danh nghĩa.
Bên cạnh định vị, AMR còn phải nhận biết môi trường theo thời gian thực. Dữ liệu từ điều hướng LiDAR, máy quét laser an toàn, encoder, IMU, cảm biến siêu âm hoặc camera cảm biến độ sâu có thể được hợp nhất thông qua Sensor Fusion. Nhờ đó, robot không chỉ biết “mình đang ở đâu” mà còn biết “phía trước đang có gì” để đưa ra phản ứng phù hợp.

2. AMR tự tính đường đi như thế nào?
Sau khi xác định được vị trí hiện tại và điểm đích, AMR giải bài toán path planning để tìm tuyến đường phù hợp. Về nguyên lý, quá trình này có thể chia thành hai lớp: Global Path Planning và Local Path Planning.
- Global Planner
Global Planner tính toán tuyến đường tổng thể từ điểm A đến B dựa trên bản đồ và các ràng buộc đã thiết lập. Robot có thể ưu tiên tuyến ngắn hơn, tránh khu vực cấm hoặc hạn chế những hành lang có điều kiện giao thông không phù hợp.
Nhưng trong nhà máy, bản đồ không phải lúc nào cũng phản ánh chính xác trạng thái tại từng thời điểm. Một pallet có thể tạm thời đặt giữa lối đi, xe nâng cắt ngang hoặc một robot khác đang chiếm dụng giao lộ. Đây là lúc Local Planner xử lý tình huống phát sinh.
- Local Planner
Thay vì chỉ dừng lại khi gặp vật cản, AMR có thể phân tích không gian xung quanh, điều chỉnh vận tốc và tính toán quỹ đạo tránh trong phạm vi cho phép. Sau khi vượt qua vật cản, robot tiếp tục điều chỉnh hướng để quay về tuyến đường dẫn tới điểm đích.
Do đó, “tự tìm đường” không có nghĩa AMR tự chọn đường một cách ngẫu nhiên. Nó là kết quả của một chuỗi xử lý khép kín: định vị → nhận biết môi trường → tính toán đường đi → điều khiển chuyển động → cập nhật trạng thái → tái lập kế hoạch khi cần.
Khi triển khai nhiều AMR, bài toán còn mở rộng sang Fleet Management System. Hệ thống này có thể phân bổ nhiệm vụ, quản lý trạng thái robot, điều phối giao thông và xử lý quyền ưu tiên tại các khu vực dùng chung. Vì vậy, năng lực của một hệ thống AMR không chỉ nằm ở từng robot riêng lẻ mà còn ở khả năng điều phối toàn bộ đội xe.
>>> Xem thêm: Công nghệ điều hướng AMR – Bước đột phá nâng cao hiệu suất vận hành cho chuỗi cung ứng công nghiệp 2026
3. Vì sao AMR linh hoạt hơn AGV dẫn đường bằng băng từ?
Khác biệt lớn nhất nằm ở nơi lưu trữ “logic dẫn đường”. Với AGV sử dụng băng từ, tuyến đường được thể hiện một phần bằng hạ tầng vật lý trên sàn. Khi thay đổi layout, doanh nghiệp có thể phải thay đổi hoặc bổ sung tuyến dẫn. Ngược lại, AMR chuyển phần lớn logic này sang bản đồ số và phần mềm điều hướng.
Điều đó giúp AMR phù hợp hơn với những nhà máy có layout biến động, nhiều điểm pickup/drop-off, nhiều loại nhiệm vụ vận chuyển hoặc thường xuyên thay đổi vị trí máy móc và khu vực lưu trữ. Khi tuyến vận chuyển thay đổi, kỹ sư có thể cập nhật map, điểm giao nhận và các quy tắc di chuyển thay vì phụ thuộc hoàn toàn vào việc thi công lại tuyến vật lý.

AMR cũng giảm sự phụ thuộc vào tình trạng của băng từ. Với hệ thống dẫn đường vật lý, băng có thể bị bong tróc, mài mòn hoặc hư hỏng do xe nâng và điều kiện môi trường. Với AMR, bài toán bảo trì chuyển trọng tâm sang cảm biến, phần mềm, map và các thành phần cơ điện của robot.
Tuy nhiên, không nên kết luận AMR luôn tốt hơn AGV. Nếu Material Flow ổn định, tuyến vận chuyển cố định, sản lượng cao và ít thay đổi, AGV dẫn đường cố định vẫn có thể là phương án kinh tế và phù hợp. AMR phát huy lợi thế rõ rệt hơn khi tính linh hoạt, khả năng thích ứng và điều phối nhiều nhiệm vụ là yêu cầu trọng tâm.
Quan trọng hơn, một dự án AMR không nên bắt đầu bằng việc chọn model robot. Cần phân tích trước tải trọng, carrier, số chuyến/giờ, khoảng cách vận chuyển, thời gian loading/unloading, độ rộng lối đi, bán kính quay, điều kiện sàn, mật độ người và phương tiện, sau đó mới lựa chọn navigation, safety, Fleet Management và phương án tích hợp với WMS, MES, ERP hoặc các thiết bị tự động hóa khác.
Đây cũng là lý do AMR trong nhà máy nên được nhìn nhận như một bài toán tích hợp hệ thống, không đơn thuần là bài toán mua một chiếc xe tự hành. Giá trị cuối cùng nằm ở khả năng biến Material Flow thành một luồng vận chuyển có thể số hóa, điều phối và tối ưu bằng dữ liệu, tạo nền tảng cho mô hình Smart Factory.
RTC Technology cung cấp giải pháp tự động hóa công nghiệp gồm Machine Vision, AMR/AGV, máy công nghiệp và Smart Warehouse. Liên hệ RTC nếu doanh nghiệp cần mua thiết bị hoặc tìm kiếm giải pháp AMR/AGV, Machine Vision, Smart Warehouse phù hợp với quy trình vận hành thực tế và định hướng xây dựng nhà máy thông minh.